
Loading...
Searching...
No Matches
aigenlib.cpp File Reference
Bounded numerical storage and scaled small-system solvers. More...
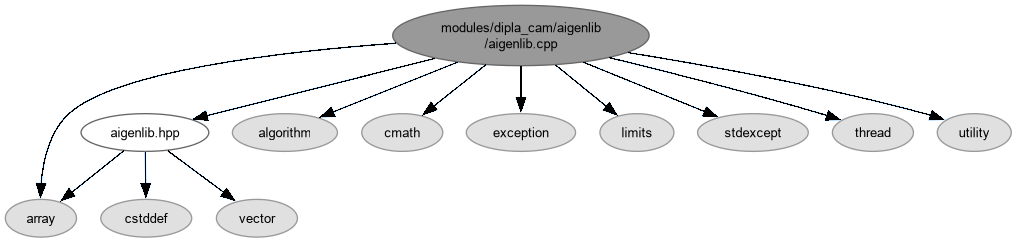
#include "aigenlib.hpp"#include <algorithm>#include <array>#include <cmath>#include <exception>#include <limits>#include <stdexcept>#include <thread>#include <utility>
Include dependency graph for aigenlib.cpp:
Go to the source code of this file.
Namespaces | |
| namespace | dipla |
| namespace | dipla::aigenlib |
Functions | |
| Point | dipla::aigenlib::operator+ (Point left, const Point &right) noexcept |
| Add points. | |
| Point | dipla::aigenlib::operator- (Point left, const Point &right) noexcept |
| Subtract points. | |
| Point | dipla::aigenlib::operator* (Point point, double scale) noexcept |
| Scale coordinates. | |
| Point | dipla::aigenlib::operator* (double scale, Point point) noexcept |
| Scale coordinates. | |
| Point | dipla::aigenlib::operator/ (Point point, double divisor) |
| Divide coordinates. | |
| bool | dipla::aigenlib::operator== (const Point &left, const Point &right) noexcept |
| Exact equality. | |
| bool | dipla::aigenlib::operator!= (const Point &left, const Point &right) noexcept |
| Exact inequality. | |
| Matrix | dipla::aigenlib::solve_symmetric (const Matrix &system, const Matrix &right, SolveMethod *method=nullptr) |
| Solve a finite symmetric system with multiple right-hand sides. | |
| Matrix | dipla::aigenlib::matern32 (const std::vector< Point > &positions, double sigma2, double lengthscale) |
| Construct a symmetric Matern-3/2 covariance over supplied positions. | |
| Matrix | dipla::aigenlib::project (const Sensor &sensor, const Matrix &covariance) |
| Project covariance through sparse averaging rows: B = H P. | |
| Matrix | dipla::aigenlib::innovation (const Sensor &sensor, const Matrix &projected) |
| Construct innovation covariance S = H P H^T + R from B = H P. | |
| Vector | dipla::aigenlib::observe (const Sensor &sensor, const Vector &field) |
| Average field values through a sensor. | |
| double | dipla::aigenlib::expected_reduction (const Matrix &covariance, const std::vector< bool > &mask, const Sensor &sensor) |
| Sum the masked posterior diagonal reduction without modifying belief. | |
| void | dipla::aigenlib::condition (Matrix &covariance, Vector *mean, const Sensor &sensor, const Vector *measurement) |
| Condition a GP in place with optional measurement assimilation. | |
Detailed Description
Bounded numerical storage and scaled small-system solvers.
Contiguous right-hand-side row updates avoid strided inner loops. The fallback uses deterministic cyclic rotations rather than cached pivots.
Definition in file aigenlib.cpp.