
One feasible observation; deadlines constrain acquisition start, not saving. More...
#include <coverage_scheduler.h>
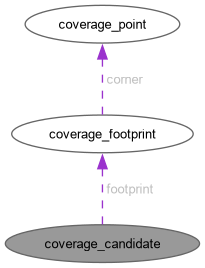
Data Fields | |
| struct coverage_footprint | footprint |
| uint64_t | ready_us |
| Earliest acquisition start; all candidates must share a monotonic time domain. | |
| uint64_t | deadline_us |
| unsigned | camera_id |
| uint8_t | quality |
Detailed Description
One feasible observation; deadlines constrain acquisition start, not saving.
Definition at line 84 of file coverage_scheduler.h.
Field Documentation
◆ camera_id
| unsigned coverage_candidate::camera_id |
One-based image-camera identity; coverage is never shared between sensors.
Definition at line 87 of file coverage_scheduler.h.
◆ deadline_us
| uint64_t coverage_candidate::deadline_us |
Earliest/latest start in the caller's monotonic microsecond domain.
Definition at line 86 of file coverage_scheduler.h.
◆ footprint
| struct coverage_footprint coverage_candidate::footprint |
Predicted or saved footprint, according to the caller's operation.
Definition at line 85 of file coverage_scheduler.h.
◆ quality
| uint8_t coverage_candidate::quality |
Positive comparable detail score, 1..255; not an object-detection probability.
Definition at line 88 of file coverage_scheduler.h.
◆ ready_us
| uint64_t coverage_candidate::ready_us |
Earliest acquisition start; all candidates must share a monotonic time domain.
Definition at line 86 of file coverage_scheduler.h.
The documentation for this struct was generated from the following file: